Коллаборативные роботы

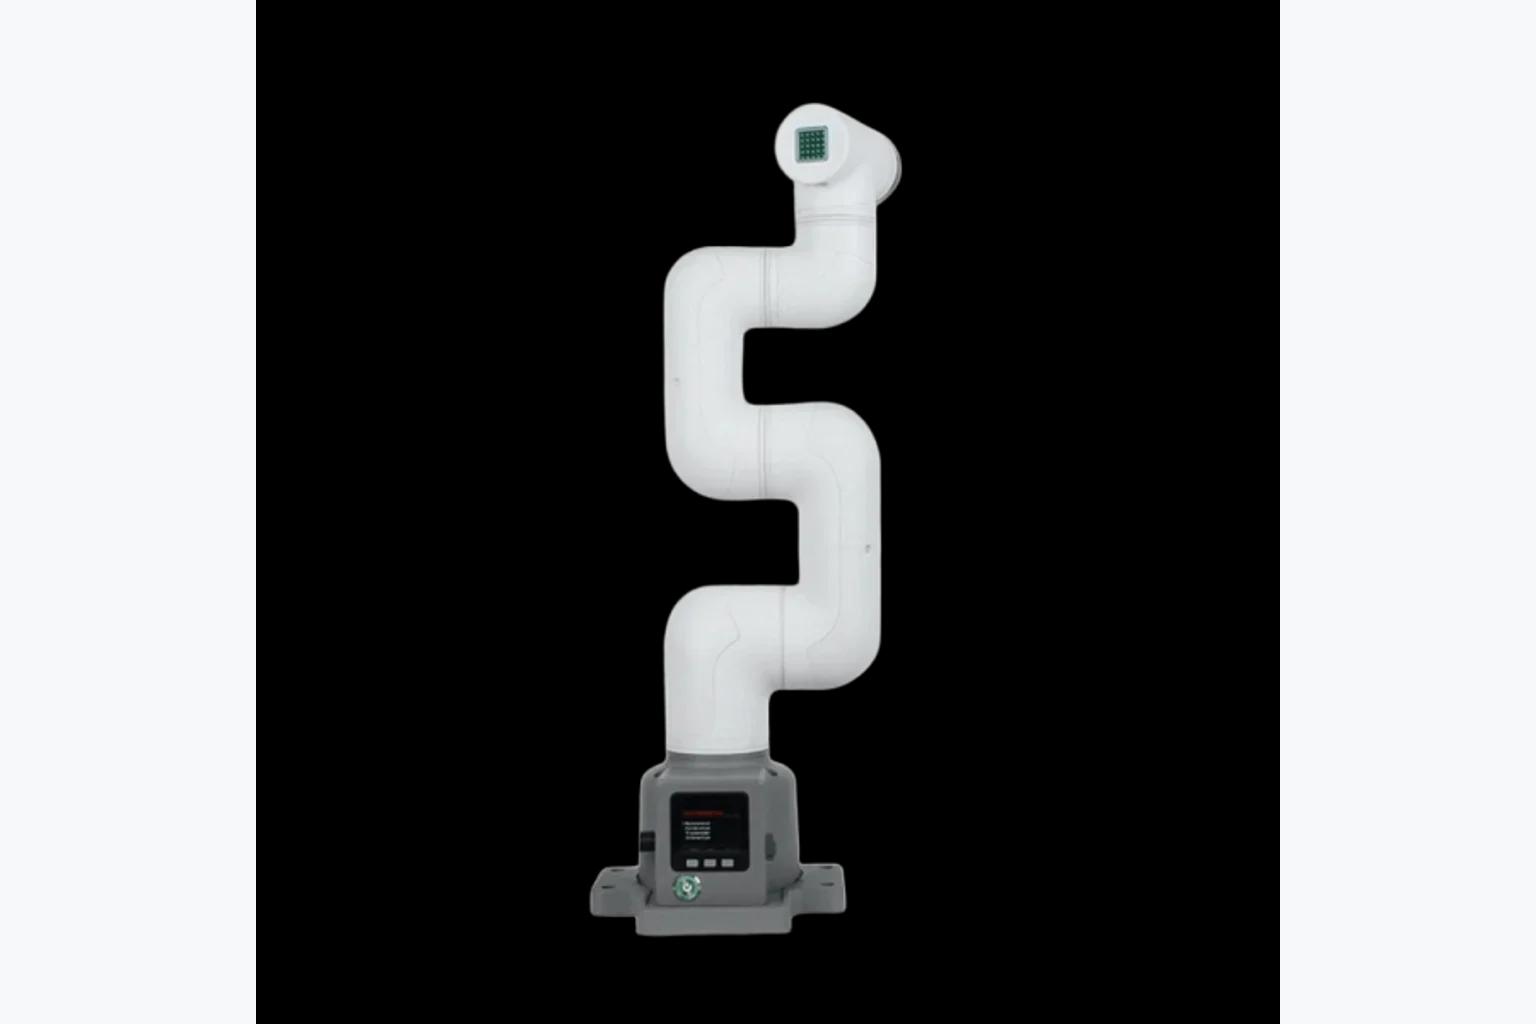
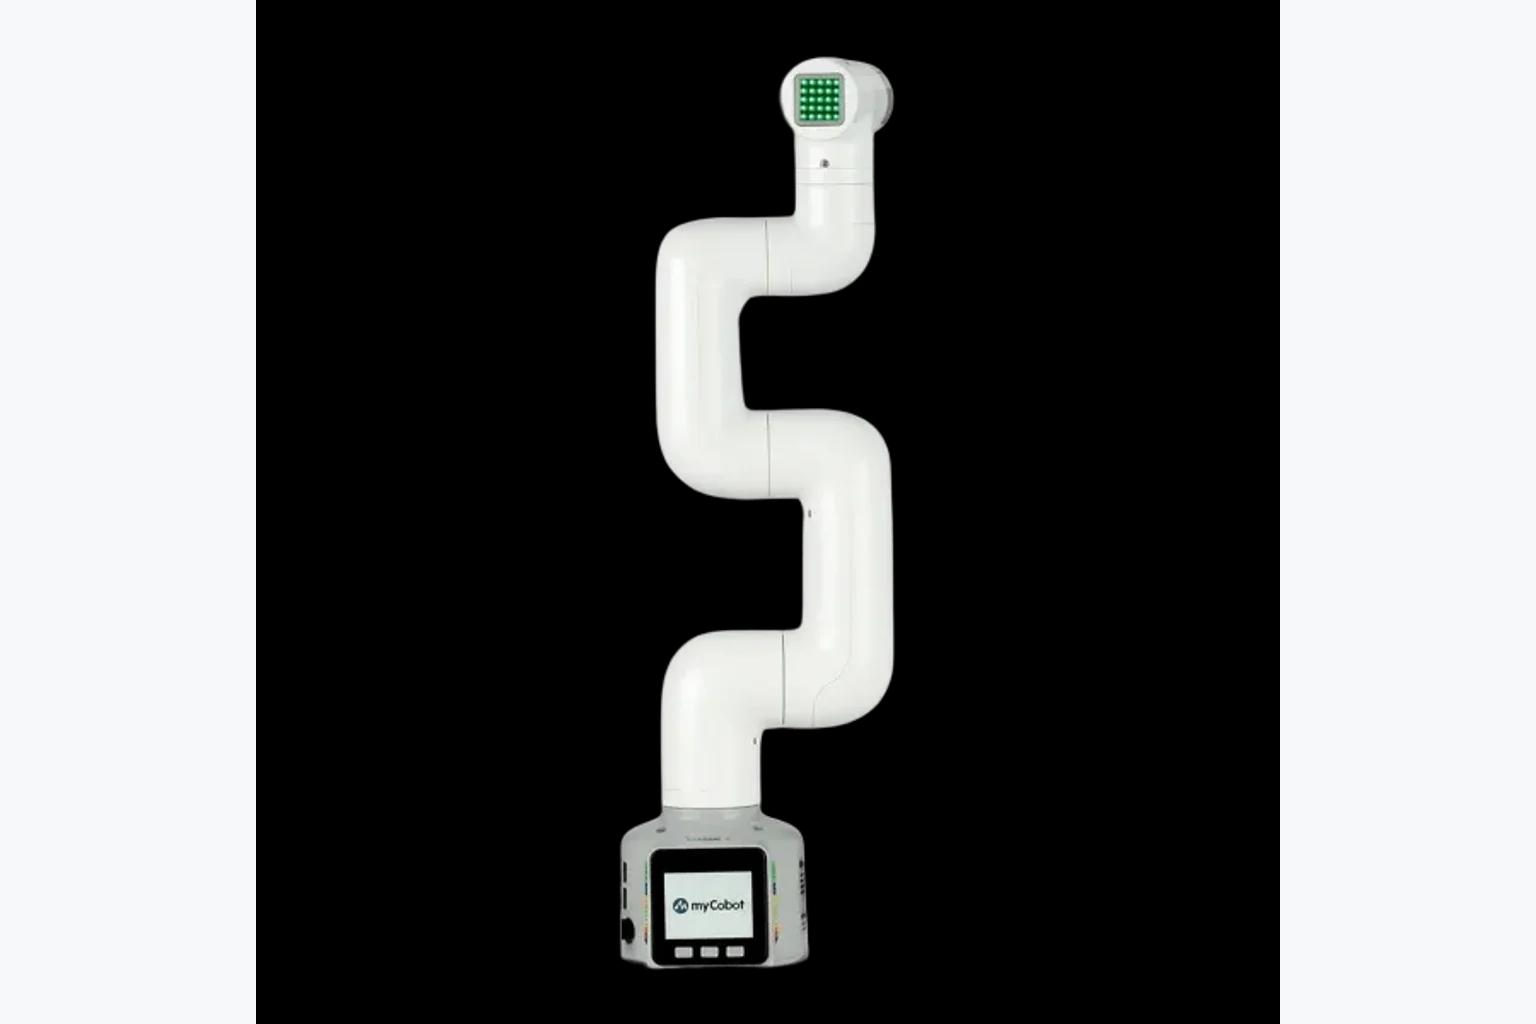
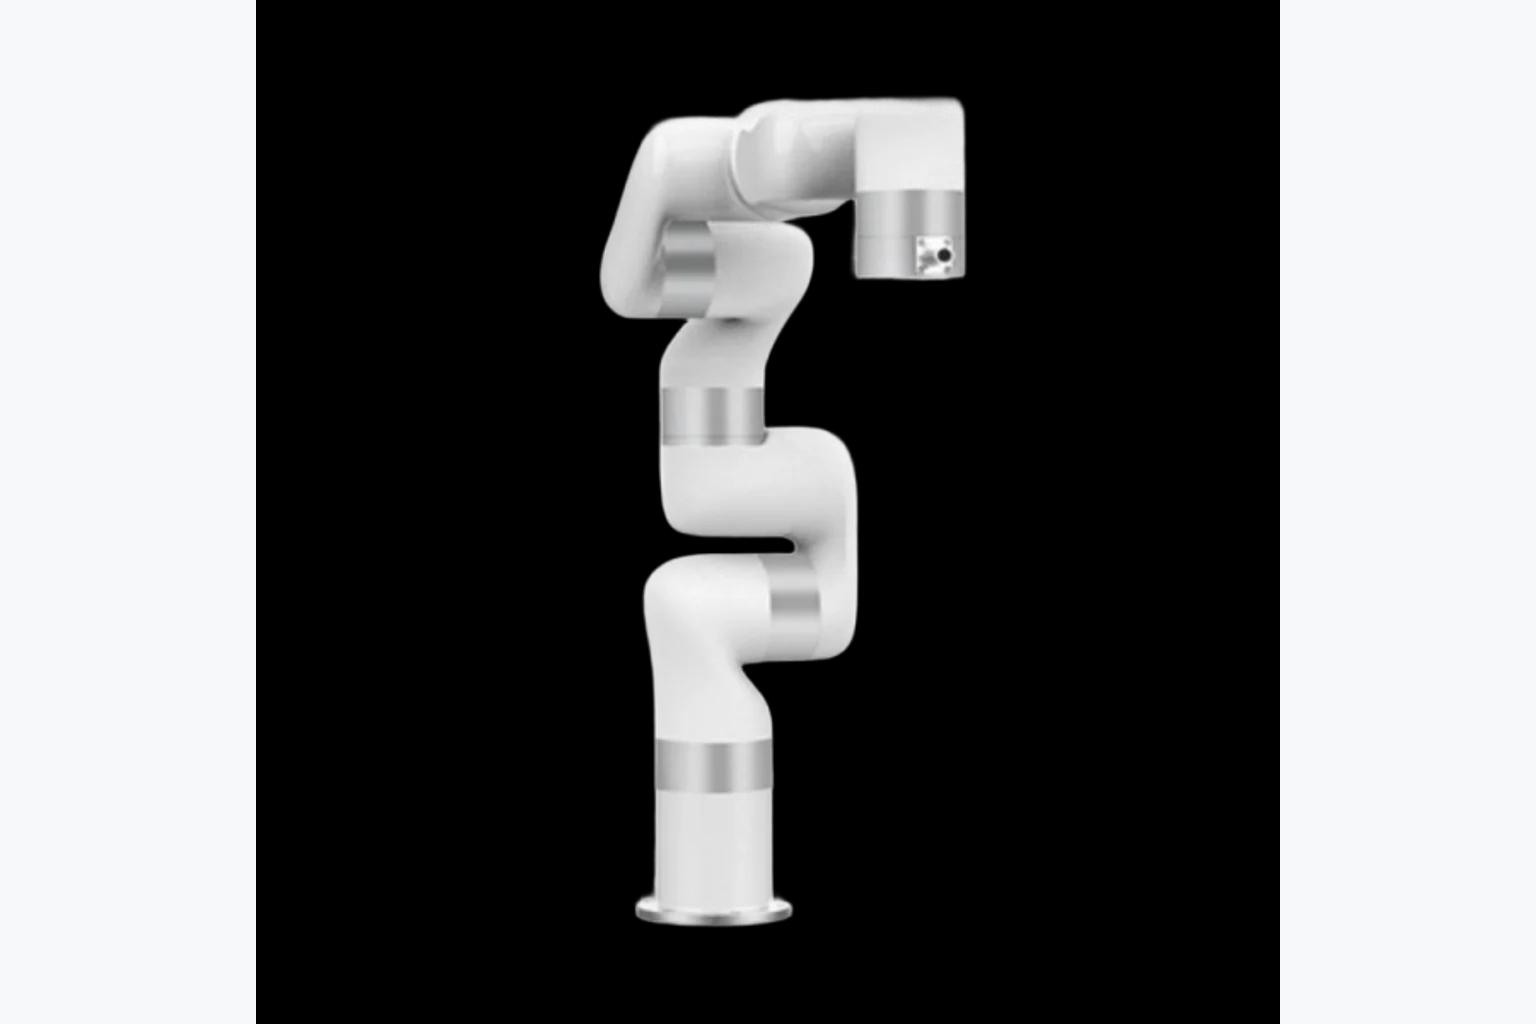
Рука-манипулятор UFACTORY xArm 7 XS13

Робот-манипулятор для захвата и перемещения небольших объектов в производстве, лабораторных исследованиях, медицине и других отраслях

Робот-манипулятор для захвата и перемещения небольших объектов в производстве, лабораторных исследованиях, медицине и других отраслях.

Промышленное производствоОбразование и наукаПроизводство: Китай
Грузоподъёмность3,5 кг
Макс. скорость1 м/с
Масса13,7 кг
НазначениеРобот-манипулятор для захвата и перемещения небольших объектов в производстве, лабораторных исследованиях, медицине и других отраслях
Рука-манипулятор UFACTORY xArm 7 XS13

Поставщики и производители

Только подтверждённые предложения: официальные страницы модели и листинги поставщиков

TИнтегратор

TINVEST

tnvst.ru
1 332 399 ₽

Срок поставки: Со склада поставщика (по данным источника)

Гарантия: 12 месяцев (гарантия поставщика)

Технические характеристики

ПроизводительUFACTORY
МодельРука-манипулятор UFACTORY xArm 7 XS13
КатегорияКоллаборативные роботы
НазначениеРобот-манипулятор для захвата и перемещения небольших объектов в производстве, лабораторных исследованиях, медицине и других отраслях
Масса13,7 кг
Грузоподъёмность3,5 кг
Скорость движения1 м/с
Тип связиEthernet, 1x RS485 Master, 1x RS485 Slave. Модуль управления: 16x DI, 16x DO, 2x AI, 2x AO. Механизм: 2x DI, 2x DO, 2x AI, 1x RS485
Гарантия12 месяцев (гарантия поставщика)
Срок поставкиСо склада поставщика (по данным источника)
Цена1 332 399 ₽ (по данным источника)

Экспертная оценка

Параметры условий эксплуатации и внедрения — используются для AI-подбора и умных фильтров.

Условия эксплуатацииВ помещении
Рабочая температура0...+50C
Полные характеристики производителя· 20 параметр(ов)

Данные из спецификации производителя как есть — для технических специалистов (момент, оси, вылет, повторяемость и т.д.).

ТипРобот-манипулятор
НазначениеРобот-манипулятор для захвата и перемещения небольших объектов в производстве, лабораторных исследованиях, медицине и других отраслях
Тип движителяНет (стационарный)
Количество двигателей7
Максимальная скорость1 м/с
Количество степеней свободы7
Особенности степеней свободыСкорость поворота шарниров - 180 гр/с. Точность движений - +/- 0.1мм. Поворот шарниров: +/-360гр (1), -118~+120гр (2), +/-360гр (3), -11~+225гр (4), +/-360гр (5), -97~+180гр (6), +/-360гр (7)
Проводные интерфейсыEthernet, 1x RS485 Master, 1x RS485 Slave. Модуль управления: 16x DI, 16x DO, 2x AI, 2x AO. Механизм: 2x DI, 2x DO, 2x AI, 1x RS485
Установка доп.оборудованияЗахваты: механический (Gripper), вакуумный (Vacuum Gripper), BIO Gripper, 6-осевой датчик крутящего момента, дополнительный двигатель с направляющими рельсами (для расширения диапазона действия)
Допустимая нагрузка, кг3.5
Электропитание24VDC 20.8A. Номинальное энергопотребление - 200W, максимальное - 500W
Требования к окружающей среде, температура0...+50C
Защита от внешнего воздействиядля работы внутри помещений
Языки программированияPyton, C++, ROS, ROS2
Материал корпусаАлюминий, углеродное волокно
ЦветБелый
ОсобенностиМаксимальное расстояние - 700мм. Внешний модуль управления. Диаметр основания - 126мм, крепежные отверстия - M5x5
Вид поставкиRTL
Вес, кг13.7
Комплект поставкиМанипулятор, документация, модуль управления AC Control Box с кабелем питания, кабель питания для манипулятора (AC Control Box -to- Robotic Arm), кабель управления манипулятором, кабель Ethernet, кабель для подключения захвата (Robotic Arm -to- End Effector), комплект для установки (две струбцины для фиксации, стальная монтажная пластина, крепежные винты, ключ)
12 месяцев (гарантия поставщика)

гарантия

24/7

сервисная поддержка

Нужна помощь в выборе робота?

Получите консультацию и расчёт эффективности внедрения именно для вашего объекта.

Получить консультацию
Смотрите также

Похожие решения

Стоимость
1 332 399 ₽